DeepSeek Harness 长任务三件套(2026 年 9 月):goal 目标轮次、compact 上下文压缩、后台 job 怎么用
发布日期:2026-09-14 | 分类:AI与智能服务
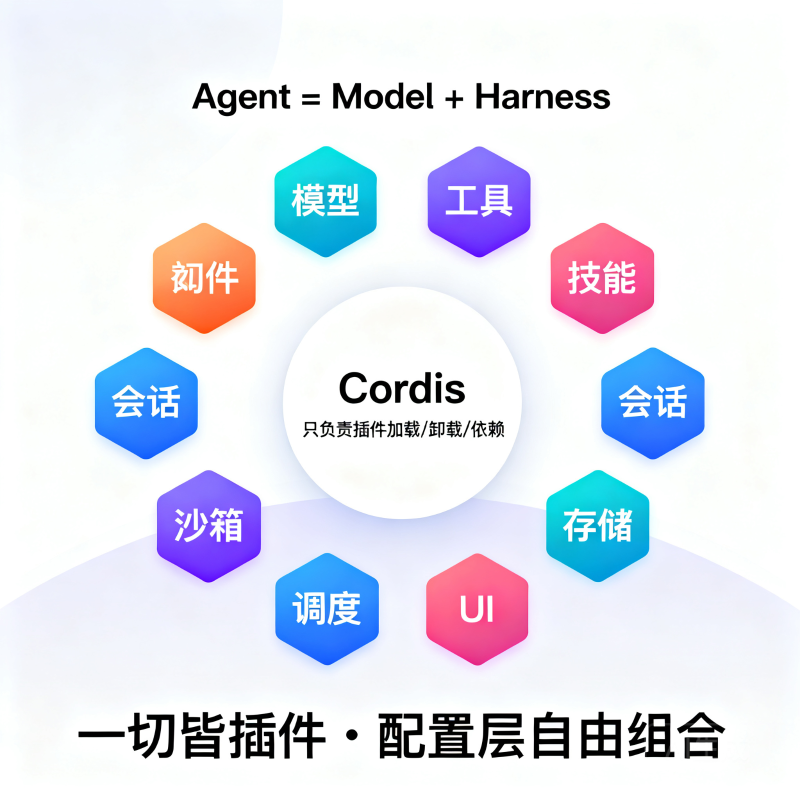
DeepSeek Harness(命令名 dsh)是 DeepSeek 于 2026 年 8 月 13 日以开发者预览版形式开源的 Agent 框架,采用"一切皆插件"架构,模型、工具、会话、循环、调度等能力全部由 Cordis 插件组合而成。面向需要跑几十分钟到数小时的长任务,它把三件事拆成了三组独立插件:goal 让一个完成目标跨多轮自动续跑并持久化到会话日志,默认上限 256 轮;compact 在上下文占用达到模型窗口 80% 时自动把旧历史压成一段摘要,也可以用 /compact 手动触发;后台 job 让耗时命令和子 Agent 以 run_in_background 方式立即返回 job id,由 job_output、job_list、job_kill 三个工具收集与终止,每个 Agent 默认最多并发 10 个。本文依据官方 GitHub 仓库的子系统文档、包 README 与配置目录,逐项梳理三者的状态机、默认参数、命令语法和配合方式,并说明接入模型端点的位置。文中数据截至 2026 年 9 月 14 日。
DeepSeek Harness 是什么,长任务为什么要拆成三件
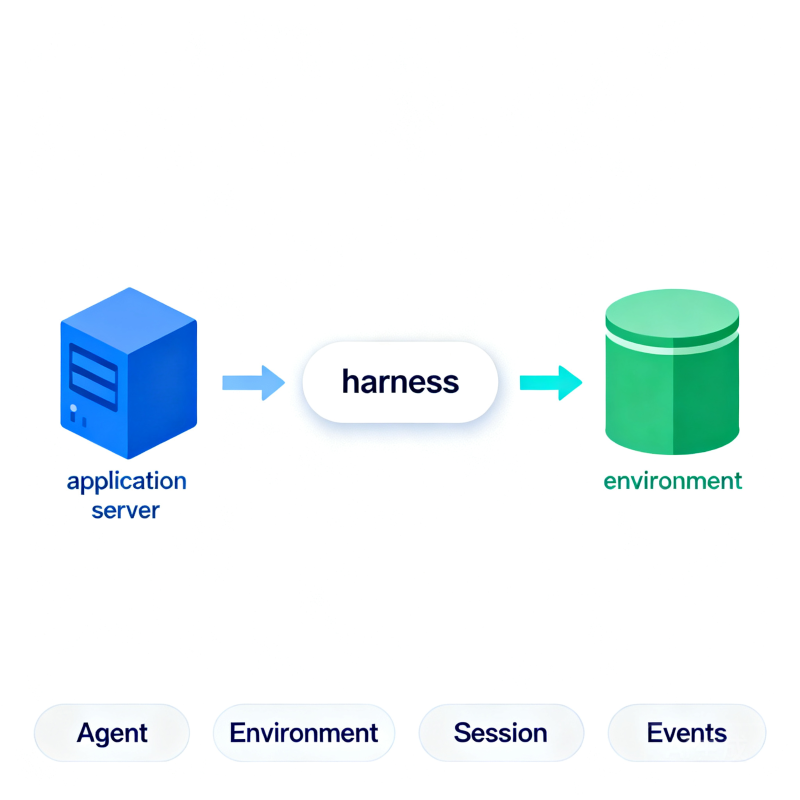
DeepSeek Harness 是 DeepSeek 于 2026 年 8 月 13 日发布并以 MIT 协议开源的 Agent 框架,官方中文 README 的定义是"由 DeepSeek AI 开发的开源 agent harness(智能体框架)",构建于"一切皆插件"架构之上,由 Cordis 插件系统驱动。官网 deepseek.com/harness 把它概括成一句话:Agent = Model + Harness,模型是 Agent 的灵魂,Harness 给予 Agent 理解环境、使用工具并在真实场景中持续工作的能力。
几个可核对的现状数据:GitHub 仓库 deepseek-ai/deepseek-harness 在 2026 年 9 月 14 日的 Star 数为 222,693;npm 包 @deepseek-ai/dsh 的 latest 标签为 0.1.5-rc.1,发布于 2026 年 9 月 10 日,next 标签为 0.1.5-rc.2;仓库 README 明确标注项目处于 developer preview 阶段,"将会出现破坏兼容性的变更"。官网列出四种运行模式,其中标准模式的官方描述是"功能完整的编码 Agent,支持文件编辑、Shell、文件与网页检索、Skills、计划、目标、子代理和工作流",目标(goal)和子代理是长任务能力的一部分。
长任务在 Agent 框架里有三个互相独立的难点:任务目标如何跨越多次模型调用不丢、上下文涨满后怎么办、耗时几分钟的命令怎么不阻塞主循环。DeepSeek Harness 没有把它们做进一个"长任务模式",而是分别对应 goal、compaction、jobs 三组插件包,官方子系统文档把 compaction 明确标为"可选能力(optional capability),不属于 Agent 循环主干",goal 与 jobs 同样是独立插件包,都可以在配置层单独挂载或移除。
goal:一个目标跨多轮自动续跑
goal 是 DeepSeek Harness 中"一个会话保留一个长期完成目标"的插件组,官方包文档的定义是:dsh-goal 让一个长时间运行的完成目标跨越多个轮次、会话恢复、分叉和进程重启而持久存在。它由三个包组成:dsh-goal 负责存状态,dsh-tool-goal 给模型 get_goal、create_goal、update_goal 三个工具,dsh-goal-round-driver 负责在 Agent 空闲时自动排入下一轮。
官方文档给出的层级是 Goal → Goal Round → Turn → Step:一个目标包含若干轮(round),每一轮变成一个由目标发起的会话 turn,一个 turn 内可以有任意多次模型与工具调用的 step。人类在同一会话里发的消息不算目标轮次,不消耗轮次配额。目标有四个持久化阶段:active、paused、blocked、complete,另外还有一个不落盘的进程内标记 armed/disarmed,决定驱动器是否允许自动续跑。
三个默认参数值来自官方配置目录(config-catalog,2026 年 9 月):
defaultMaxGoalRounds:目标轮次上限,默认 256,创建时可以单独指定;轮次耗尽时驱动器记录一条 code 为 round-limit 的 blocked 状态。
blockedAfterConsecutiveRounds:模型自行报告 blocked 前,同一阻塞条件必须持续的最少连续轮数,默认 3。官方系统提示词原文要求"困难、不确定或仍有有用工作可做都不算 blocked"。
会话恢复后自动禁用:官方文档写明,任何会话恢复或分叉之后,active 状态的目标都会被置为 disarmed,Agent 不会自行继续,直到人类明确 resume。
人类侧的控制入口是 /goal 命令,语法整理自 dsh-command-goal 的设计说明:
2026 年 9 月 1 日归档的一条修复说明值得长任务用户注意:此前在 Web UI 点击"暂停目标"只会把状态改为 paused,正在运行的模型 turn 会继续执行,甚至能在同一 turn 内调用 update_goal resume 撤销暂停。修复后,由宿主(Web 按钮)发起的 pause 会直接中止正在运行的 turn,模型自己发起的 pause 则允许它正常收尾。
compact:上下文到阈值自动压缩,也能手动 /compact
compaction 是 DeepSeek Harness 中把旧对话历史替换为一段摘要的可选能力,官方子系统文档把它拆成三层:dsh-compaction 定义接口,dsh-compaction-basic 是默认后端,dsh-command-compact 提供人类可用的 /compact 命令。压缩成功后,被选中的旧历史区间被一条摘要消息替换,最近的历史保持不动。
默认后端 dsh-compaction-basic 的策略参数(官方配置目录,2026 年 9 月):
thresholdRatio 0.8:上下文达到模型窗口的 80% 时触发压缩。
retainRatio 0.16:保留最近约 16% 窗口的原始上下文不压缩,也可以改用绝对值 retainTokens。
maxTokens 8192:生成摘要时的输出上限;摘要模型默认沿用当前对话模型,也可以通过 summarizationProvider 与 summarizationModel 指定另一个模型。
compactionRetries 1、maxOverflowRetries 1:首次压缩后仍超阈值时再试 1 次;模型返回上下文溢出错误后最多恢复重试 1 次,设为 0 关闭。
压缩前还有一道确定性的工具结果裁剪(dsh-compaction-tool-result-pruner):单条工具输出超过 8192 个 Unicode 码点时,保留开头 4096 与末尾 1024 个码点,中间用占位替换,先不调用模型就能腾出空间。官方文档说明,自动压缩在每个 step 开始前的 agent/pre-step 阶段执行,区间边界会保持工具调用与工具结果配对完整,但不要求保留整个 turn,因此一个超大 turn 里较早的 step 也能被压掉。
手动路径是 /compact 命令。官方 README 写明它不消耗模型轮次,执行后报告被压缩的历史条目数和估算节省的 token 数;没有可压缩历史时返回"No compactable history yet.";Agent 正在执行 turn 或已有压缩进行中时返回不可用提示;压缩期间用户发送的提示会排队,压缩结束后再开始。每次压缩都在会话日志里以 compaction/start、compaction/summary、compaction/end 三个事件包裹,进程崩溃只会留下一个能被识别的孤儿 start 记录,不会出现假的完成标记。
后台 job:耗时命令和子 Agent 都走同一套任务运行时
后台 job 是 DeepSeek Harness 的通用长运行任务运行时,官方子系统文档命名为 Background Task Runtime:bash 命令、PTY 会话和子 Agent 都通过同一个 ctx.jobs 注册中心登记,拿到形如 bash-1、subagent-2 的 job id,再由同一组工具读取和终止。
进入后台的方式是在 bash 工具调用里传 run_in_background: true。官方 dsh-tool-bash 文档写明,此时调用立即返回 job id,不再受超时限制,命令在 Agent 处理其他工作时继续运行;子 Agent 工具 dsh-tool-subagent 同样支持 run_in_background 参数,默认开启。三个控制工具由 dsh-tool-jobs 提供:
两条对长任务实际影响最大的规则:
并发上限:进程内注册中心 dsh-jobs-local 的 maxConcurrentJobsPerOwner 默认为 10,统计的是 running 加 stopping 的任务数,也就是 job_kill 之后资源尚未释放的任务仍占名额;超限时 start 直接报错并提示模型先 job_kill 或等待。这条限制来自 2026 年 8 月 11 日归档的修复说明,原因是 maxParallelToolCalls 只能限制单个 step 内的并行调用,管不住跨 step 存活的后台进程。
完成通知:任务结束时 Agent 收到会话内消息"background job 〈id〉 finished",忙碌中的 Agent 在下一个 step 收到注入,空闲的 Agent 会被唤醒开一个新 turn。唤醒有预算:maxConsecutiveWakes 默认 3,连续被唤醒 3 次后通知降级为注入,收到任何用户消息后预算重置,防止"被唤醒的 turn 又启动一个后台任务再唤醒自己"的自激链。
三件怎么配合:一次长任务的实际流程
三组插件在一次长任务中的分工,可以按官方文档描述的机制拼成下面这条链:
用户在 Web UI 或 TUI 输入 /goal 加目标描述,或直接用自然语言下达长期任务,模型通过 create_goal 建立目标,默认 256 轮上限。
驱动器在 Agent 空闲时排入一轮 goal_round 提示,提示里带 JSON 引号包裹的目标文本和"第几轮/上限"。
模型在一轮内遇到耗时命令(测试套件、构建、爬取)时用 run_in_background 起后台 job,继续做其他工作,完成通知到达后用 job_output 收集。
上下文接近模型窗口 80% 时,压缩后端先裁剪超长工具结果,再把旧区间替换为摘要;用户也可以在 Agent 空闲时手动 /compact。
目标达成时模型调用 update_goal complete;同一阻塞条件持续 3 轮才允许报 blocked;用户随时可 /goal pause 中止当前 turn。
会话恢复后目标处于 disarmed,需要用户 /goal resume 或用自然语言要求继续,模型才能重新 arm。
三组插件在配置文件里是独立条目,官方 README 给出的最小挂载写法如下(YAML,字段名以官方配置目录为准):
- name: '@deepseek-ai/dsh-goal'
  config:
    defaultMaxGoalRounds: 256
- name: '@deepseek-ai/dsh-tool-goal'
  config:
    blockedAfterConsecutiveRounds: 3
- name: '@deepseek-ai/dsh-goal-round-driver'

- name: '@deepseek-ai/dsh-compaction-basic'
  config:
    thresholdRatio: 0.8
    retainRatio: 0.16
- name: '@deepseek-ai/dsh-command-compact'

- name: '@deepseek-ai/dsh-jobs-local'
  config:
    maxConcurrentJobsPerOwner: 10
- name: '@deepseek-ai/dsh-tool-jobs'
官方文档同时提醒两条边界:SDK 一次性调用(sdk-minimal)默认不挂 goal 栈,因为它的结果 API 只结算一个物理 turn,不应静默变成长期目标;没有挂载 dsh-tool-jobs 的组合无法启动后台任务,会报"background jobs unavailable"。
模型端点在哪里配
长任务对模型的消耗集中在 goal 的多轮续跑和 compact 的摘要调用上,这两项都走同一个模型路由。官方 Web UI 指南写明,模型在"Settings → Models"中配置,填入 DeepSeek API key 保存后立即生效、无需重启;模型配置指南另外覆盖其他供应商和自定义 OpenAI 兼容端点。压缩摘要如果不想占用主模型额度,可以在 compaction 配置里用 summarizationProvider 与 summarizationModel 指向另一条路由。
对于通过自定义 OpenAI 兼容端点接入多款主流大模型的团队,七牛云开发者中心 2026 年 8 月 24 日更新的 DeepSeek Harness 配置文档给出的填写位置是"设置 - 模型 - 自定义设置",API 地址为 https://api.qnaigc.com/v1,模型 ID 在控制台模型广场查询。
小结
DeepSeek Harness 把长任务拆成 goal、compaction、jobs 三组可选插件,每组都有明确的状态机和可配置的默认值:目标 256 轮、压缩阈值 80%、后台任务每 Agent 并发 10 个。三者共享同一份仅追加的会话日志,目标变更、压缩区间、任务生命周期都能在日志里回放,这也是官网强调的"每一次运行都有迹可循"。项目仍处于开发者预览阶段,上述包名与字段名以 GitHub 仓库 docs/config-catalog.md 和各包 README 的当前版本为准,后续版本可能变化。本文数据截至 2026 年 9 月 14 日。
参考资料
DeepSeek Harness 官方 GitHub 仓库:https://github.com/deepseek-ai/deepseek-harness
DeepSeek Harness 官网:https://www.deepseek.com/harness/
官方子系统文档 Same-session goals:https://github.com/deepseek-ai/deepseek-harness/blob/master/docs/subsystems/goal.md
npm 包 @deepseek-ai/dsh:https://www.npmjs.com/package/@deepseek-ai/dsh
七牛云开发者中心 DeepSeek Harness 配置接入 AI:https://developer.qiniu.com/aitokenapi/13550/deepseek-harness-configuration-access-ai